DASC Lab
Home
People
Papers
Projects
Code
Web Demos
YouTube
Search
Search
Hun Kuk Park
Hun Kuk Park
link
/
email
/
Papers
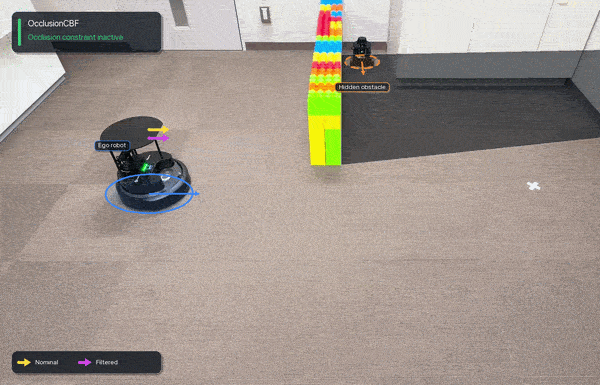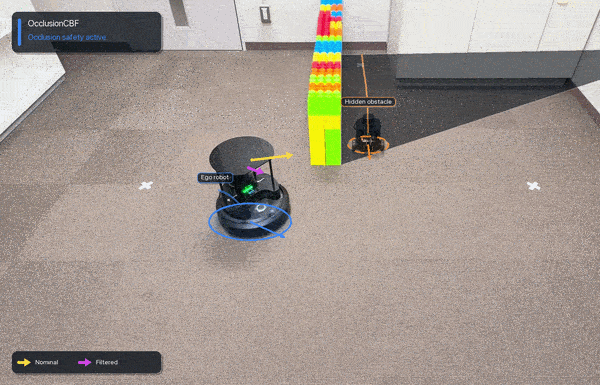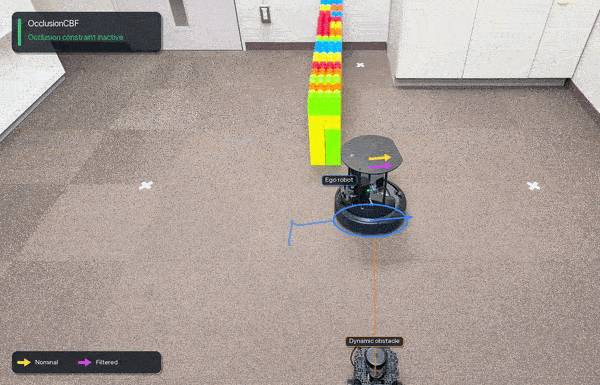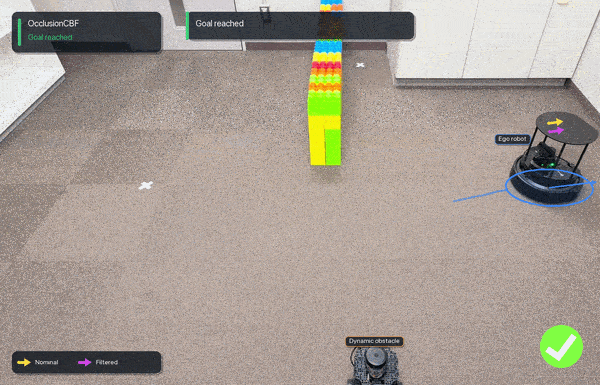
OcclusionCBF: Backup Control Barrier Functions for Safe Navigation Among Hidden Dynamic Obstacles
Taekyung Kim*
Hun Kuk Park*
Renya Wada
Nikolay Atanasov
Shumon Koga
Dimitra Panagou
Preprint, 2026
project page
/
video
/
code
/
web demo
/
arxiv
/
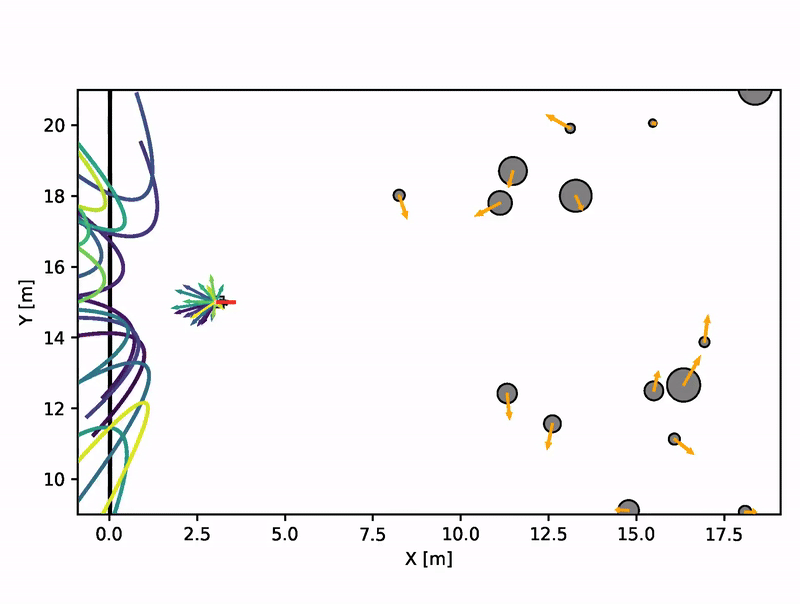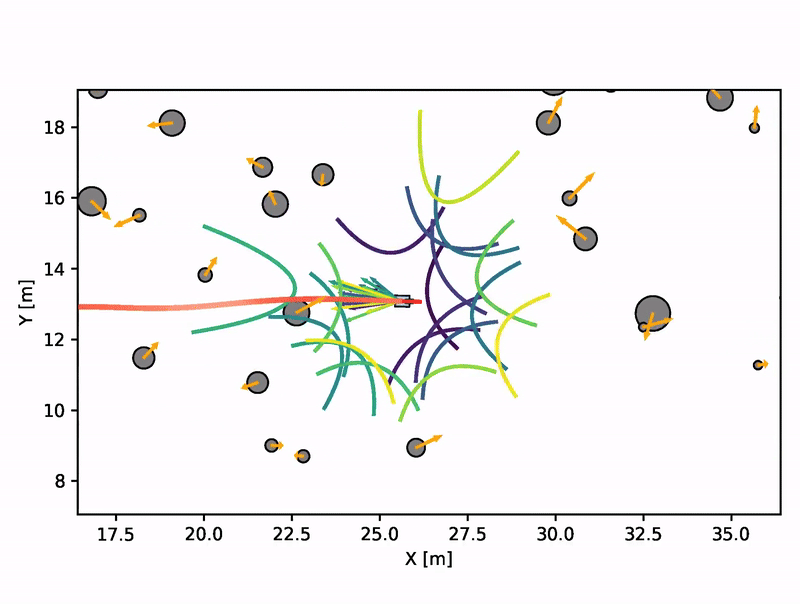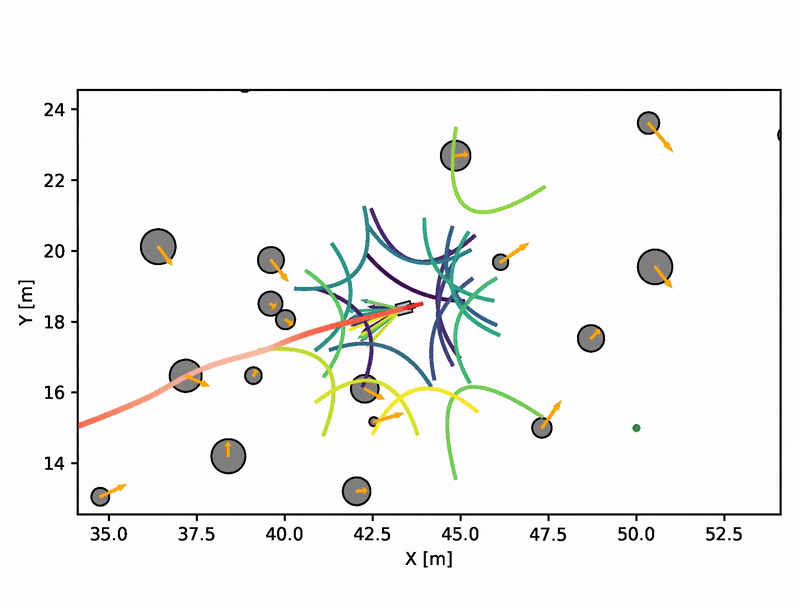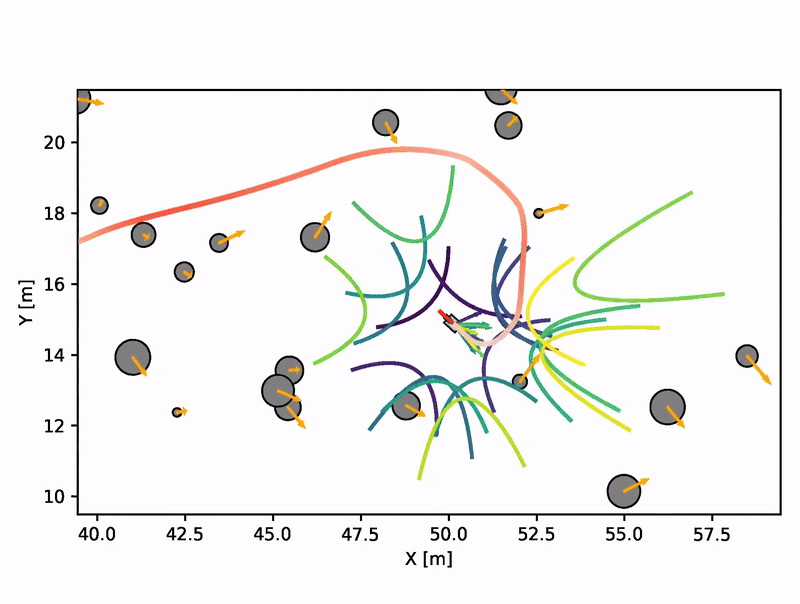
Beyond Collision Cones: Dynamic Obstacle Avoidance for Nonholonomic Robots via Dynamic Parabolic Control Barrier Functions
Hun Kuk Park*
Taekyung Kim*
Dimitra Panagou
IEEE ICRA 2026 (Oral)
project page
/
video
/
code
/
web demo
/
arxiv
/