DASC Lab
Home
People
Papers
Projects
Code
Web Demos
Search
Search
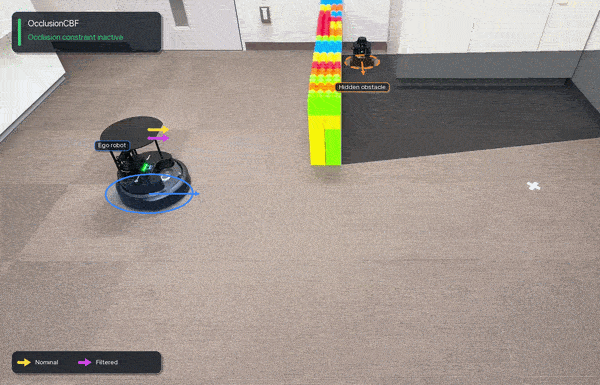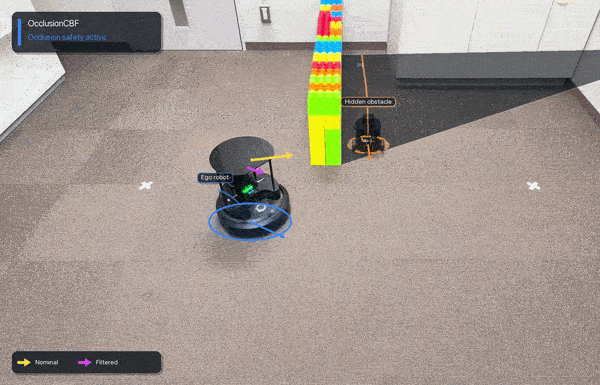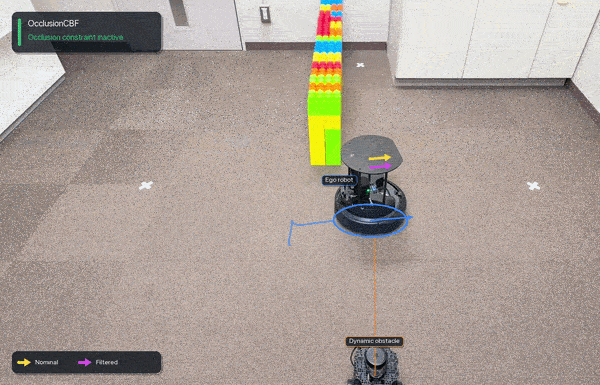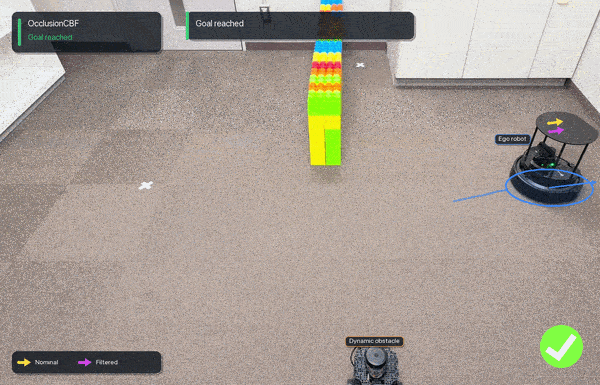
OcclusionCBF: Backup Control Barrier Functions for Safe Navigation Among Hidden Dynamic Obstacles
OcclusionCBF: Backup Control Barrier Functions for Safe Navigation Among Hidden Dynamic Obstacles
Taekyung Kim*
Hun Kuk Park*
Renya Wada
Nikolay Atanasov
Shumon Koga
Dimitra Panagou
Preprint, 2026
project page
/
video
/
code
/
web demo
/
arxiv
/
Code
tkkim-robot / occlusion-cbf
OcclusionCBF: Backup Control Barrier Functions for Safe Navigation Among Hidden Dynamic Obstacles
Authors
Taekyung Kim
link
/
email
/
Hun Kuk Park
link
/
email
/
Dimitra Panagou
link
/