DASC Lab
Home
People
Papers
Projects
Code
Web Demos
Search
Search
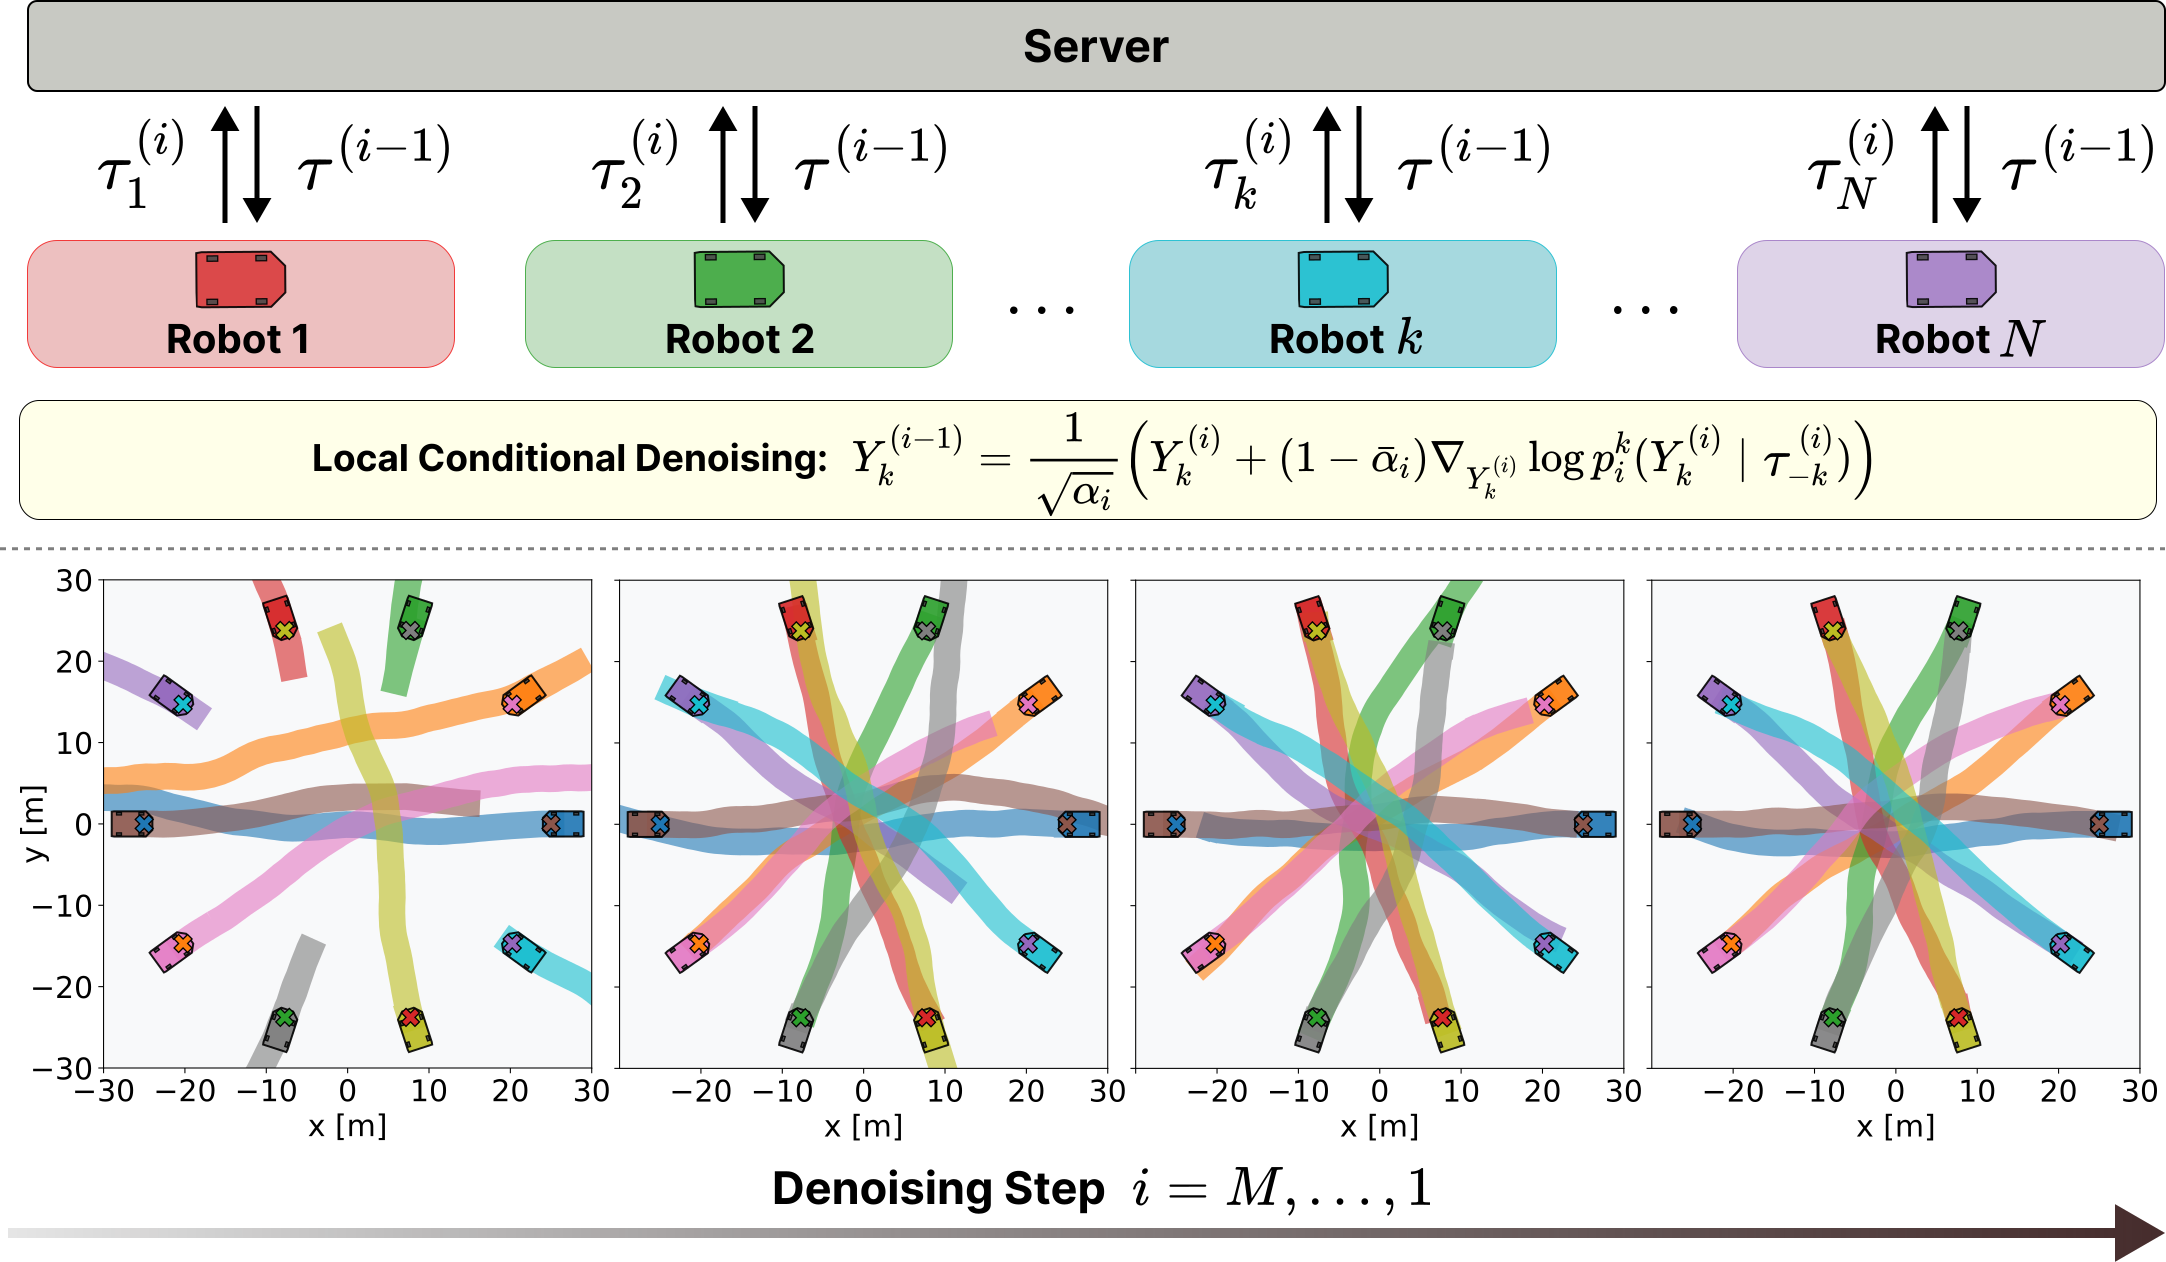
Distributed Model-Based Diffusion For Scalable Multi-Robot Trajectory Optimization
Distributed Model-Based Diffusion For Scalable Multi-Robot Trajectory Optimization
Haejoon Lee
Xinyi Wang
Taekyung Kim
Dimitra Panagou
Preprint, 2026
project page
/
code
/
arxiv
/
Code
distributed-mbd / dmbd
Distributed Model-Based Diffusion For Scalable Multi-Robot Trajectory Optimization
Authors
Haejoon Lee
link
/
email
/
Xinyi Wang
Role:
PostDoc (2024 - 2026)
Now:
Assistant Professor at Oakland University.
link
/
email
/
Taekyung Kim
link
/
email
/
Dimitra Panagou
link
/